


具身智能的创业热潮中,最引人注目的不只是机器人的表演与资本的站台,还有新一批加入这条赛道的00后创业者们,他们年龄极小,却手握千万级、亿级融资。
他们之中,有人仍在攻读硕士或者博士,有人早早地提前离开学校;有人从机器人竞赛、开源项目和实验室起步,也有人从设计、商业和家庭清洁等看似边缘的切口进入机器人行业。殊途同归的是,他们都没有把具身智能停留在论文、竞赛上,而是在寻找让机器真正理解、进入并适应物理世界的方法。
本文按年龄顺序,依次盘点黄一、陈博远、郏筱佑、薛轲翰、陈天行、秦深涛、胡钰承、朱禹涵、闵宇恒、杨丰瑜这十位具身智能领域00后创业者。
他们有人造双足本体,有人做世界模型,有人专门采集人体神经与肌肉信号,有人把灵巧手、家庭清洁做成切入口。走的技术路线不同,并不意味着谁更接近那个“正确”答案,这恰恰说明具身智能的赛道尚未闭合,谁也不能给出一条完美清晰的路径,数据、模型、硬件、产品形态和应用场景仍都处在共同探索阶段。
01 黄一:RoboParty(萝博派对)
2004年出生于浙江温州的黄一,他在进入哈尔滨工业大学未来技术学院智能机器人专业后,2023年他凭借陆空两栖无人机项目在全国大学生科技竞赛中斩获一等奖。2023年年底,还在哈尔滨工业大学读书的黄一和室友在宿舍里成功自研了一台120厘米双足机器人,命名为AlexBot,仅用几十天完成,并将研发过程、图纸公布在开发者社区,实现全栈开源。
2025年2月,在傅利叶赞助下,他完成迭代版AlexBot Mini,吸引了包括波士顿动力创始人Marc Raibert在内的多位行业专家的关注与支持。2025年,黄一决定提前从哈尔滨工业大学本科毕业,并和13名同学一起南下,从哈尔滨搬到上海,创办RoboParty(萝博派对)。
创办RoboParty的直接原因,在黄一看来,其实是人形机器人仍存在重复造轮子和开发者工具不足的问题。
公司没有追求功能最全或体量最大的产品,而是选择高性价比、全栈能力和开源共享,研发面向科研教育及开发者市场的双足人形机器人。其产品约120厘米,更便于进入实验室、学校和开发者群体,也更容易形成可复现、可改造的技术社区。
这种路线一方面降低了使用者参与具身研究的门槛,另一方面让公司不必一开始就与宇树等大型整机厂商正面竞争。截至目前,公司订单体量已经达到两三百台,并披露资金主要投向研发、生产制造、场地和算力。
黄一喜欢把自己称为“机器人爱好者”,而不是刻意强调CEO身份,这使公司文化更贴近工程师和开发者社区,也让开源更容易从产品策略而非营销口号中生长出来。公司成立早期,黄一曾拒绝上市公司提出的投资及上百台海外订单,优先构建社区生态。
今年1月,萝博派对开源公司头原型机,上线60天GitHub Star突破1.4K。在今年7月,其公司连续完成天使++轮和Pre-A轮融资,金额接近5亿元,最新一轮由宁德时代独家投资,公司成立一年多,在8个月里完成6轮融资,估值上涨20倍。他认为新生代创业需在资源有限的情况下找准生态位,并提及当下资本为人形机器人行业定价更多是基于“市梦率”。
02 陈博远:逆矩阵
2004年出生的陈博远,高中时期通过北京大学的线上讲座首次接触人工智能。那次接触让他意识到,智能技术可能不只是处理已有信息,还会逐渐改变人与世界互动的方式。随后他考入北京大学,在本科四年里以第一作者身份发表了九篇论文,学术引用超过2300次。
在他大一期间,陈博远加入北京大学杨耀东教授课题组,专注于强化学习、可扩展监督与世界模型研究。2023年,陈博远以第一作者身份在机器学习顶会NeurIPS发表论文。2025年,他以共同第一作者身份获得国际顶级AI会议ACL最佳论文奖。同年,陈博远受邀在国家自然科学基金委“双清论坛”作特邀报告,并在联合国秘书长科学顾问委员会讨论会上分享团队在人工智能领域的前沿探索。
这段经历没有让他继续停留在单一语言模型方向,反而推动他思考一个更难的问题:模型能否理解物体、空间、力量和因果关系等物理规则。对他而言,物理世界不是一个可以完全由文字和数字还原的环境,模型必须学会预测行动会带来什么变化。
陈博远共同创办逆矩阵,是因为他不想只做某一行业的专用机器人,而想回到更本质的层面,寻找能够学习各行业知识的通用模型,因为他自身的技术背景就决定了逆矩阵不是一家传统机器人整机公司。
逆矩阵发布通用世界基座模型“悟界Physis-v0.1”,目标不是简单识别环境,而是让模型理解物理世界,并学习人如何观察、决策和行动。公司希望模型先大量“看世界”,再学会与环境交互;在技术上,让模型能够自行生成并预测物理世界如何变化。这一路线一旦成立,就有机会为不同机器人、不同任务提供通用的物理智能能力。
正当这位00后步入22岁时,其联合创立的逆矩阵公司估值已超50亿元。今年4月,逆矩阵公司宣布已完成超亿美元种子轮融资,6月又完成超亿美元种子++轮融资。
03 郏筱佑:灵心巧手
2003年出生于杭州的郏筱佑,是一位兼具创业者、设计师、选美冠军与在读研究生多重身份的青年。
他本科毕业于北京林业大学环境设计专业。与大多数具身智能领域的创业者不同,她没有从算法、机械或电子工程起步,而是带着艺术和设计背景进入机器人行业。在学校积累的环境设计训练让她长期关注形式、材质、使用感受与人的关系,也使她在团队中天然关注产品如何被使用者理解。
2023年,她与周永等人联合创办灵心巧手,担任设计总监,主要负责Linker Hand系列灵巧手的外观与结构设计。她把自己在钢琴、舞蹈、芭蕾等艺术学习中的细腻感受带入研发,并尝试将传统文化元素与科技产品融合,使机器人产品不再只被视为工业设备。
郏筱佑创立灵心巧手的初衷,并不满足于只让机械手指完成抓取动作,而是希望产品能进入非遗、中医理疗、康养和美妆等更需要精细操作与体验感受的场景。Linker Hand系列覆盖连杆、腱绳和直驱三种主要技术路线,这也说明公司没有把产品设计局限于单一形态,而是在科研探索、人形机器人整机配套和工业自动化等不同需求中寻找共通点。2025年,她设计的高自由度灵巧手获得德国红点设计大奖,产品累计交付超过一万台。
今年2月,灵心巧手完成近15亿元B轮融资,4月底再度完成B+轮融资,投资方包括中关村科学城基金、中银资产和复星创富等机构,博佳资本、力合金融等老股东继续追加。
04 薛轲翰:xLean(颗粒进化)
15岁入学西工大,年仅25岁入列“胡润”和“福布斯中国”两大榜单,他就是薛轲翰,深耕机器人赛道,用10年时间打造出估值18亿的家用清洁机器人企业。
薛轲翰于2017年进入西北工业大学读书,当时才十五岁,大一时加入学校机器人队,后来担任队长,接触过室内多旋翼无人机、水下无人航行器等多种机器人,带队参加过RoboMaster AI Challenge,在七八十所高校中取得全球第六。这种经历让他不仅懂算法,也熟悉结构、电子、焊接和整体方案审核。
2020年,他获得香港中文大学机器人研究所的全奖直博机会,但疫情促使他先投身创业,做医院消毒消杀机器人。那家公司两年做到数千万元营收,交付接近一千台,他却主动退出,因为他发现使用者反馈与产品改进并不闭环,技术难以真正贴近最终用户。
而这段经历直接塑造了xLean(颗粒进化)的方向。薛轲翰没有把创业目标设定为立刻造出通用人形机器人,而是寻找一个高频、刚需、已有市场基础,又能持续产生数据的家庭任务。他买回旗舰扫拖机器人后意识到,现有产品大多按计划走一遍,并不知道哪里还脏、该采用何种策略,也不知道怎样才算清洁完成。他由此提出让清洁从“开环”走向“闭环”,并推出全球首款双形态洗地机器人TR1:放在地面时可自主完成日常清洁,拔出手持杆后又能变成手持洗地机。用户每一次处理突发污渍,都在用数据告诉机器人哪里比较脏、怎样有效地清洁,在家里即可完成机器人的训练。
xLean成立以来已完成四轮融资,累计金额超过千万美元,投资方包括国方创新、华业天成、五源资本、麟阁创投、蓝海众力资本、万世资本、高樟资本和奇绩创坛。500台TR1试产已准备就绪,海外零售价定为1699美元,Kickstarter众筹价格接近1000美元;产品在海外众筹获得210万美元支持,来自40多个国家和地区的100多位经销商释放约15万台意向订单。
05 陈天行:Xspark AI(无界智航)
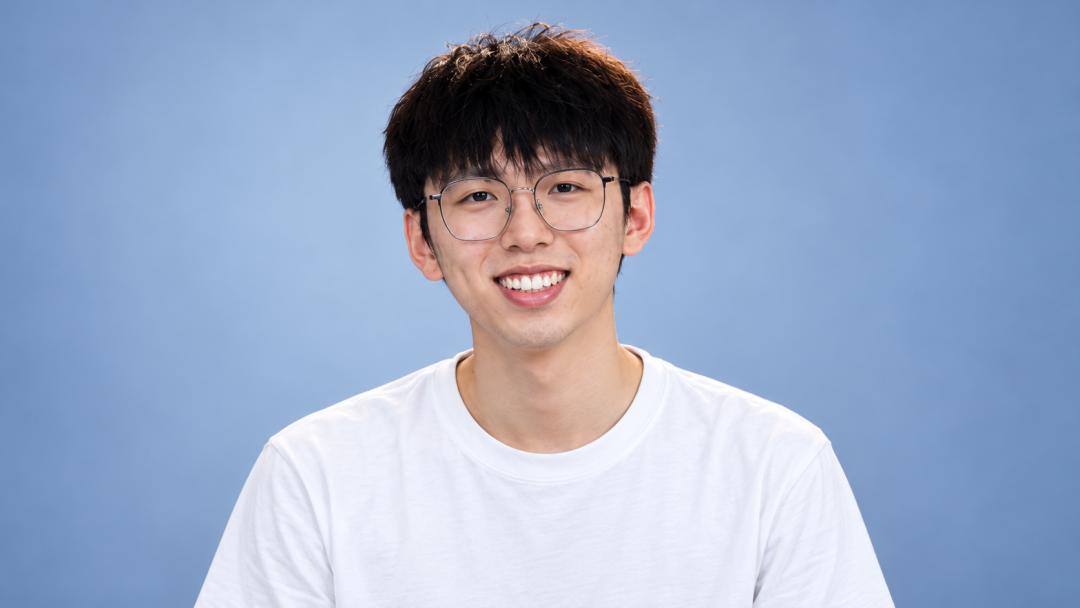
陈天行是Xspark AI(无界智航)的联合创始人兼CTO,香港大学MMLab直博生,师从视觉专家罗平教授。他早在本科和博士阶段就持续参与具身智能基础设施研究,是RoboTwin和RoboDojo等具身评测体系的第一作者。同时,陈天行还创办了具身开源社区Lumina,这一项目在GitHub累计获得近两万星,并入选阿里云EAI-100年度具身十大开源项目。他曾在字节跳动Seed等团队参与模型训练与评测,这种从学术到产业模型训练的实践经历,使他对数据、评测和模型可靠性有比单一研究方向更完整的认识。
陈天行参与创办Xspark AI,源自他对“可信Physical AI”的判断:机器人在物理世界中行动,不能只依赖一次演示或单项任务表现,还要具备安全认知、可靠决策、实时响应和持续验证能力。
公司因此提出“慢脑VLM—快脑WAM—脊髓VTA”协同架构。慢脑负责高层语义理解和规划,快脑负责物理执行,脊髓则承担毫秒级实时响应,并通过多光谱触觉与多模态数据形成风险兜底。该系统既可独立部署,也能与机器人原有模型模块化集成,为不同机器人本体提供安全决策和可靠执行能力。
Xspark AI并未把自己局限于某一种机器人形态,而是面向工业、家庭和服务等复杂场景提供物理智能中枢。其中值得注意的是,分层架构越完整,系统集成的复杂度越高,公司需要用真实部署来证明各层协同并非先前的理论模型。若安全约束、触觉反馈和可持续评测能够在实际任务中形成闭环,Xspark AI才有机会从技术提供商成长为具身智能的基础层公司。
公司近期完成首轮近亿元天使轮融资,由鼎晖VGC、初心资本和SEE Fund无限基金联合领投,深圳天使母基金、水木校友种子基金等财务机构,以及北洋海棠基金、特步家办等产业方跟投。
06 秦深涛:OriginFlow(渊澈太初)
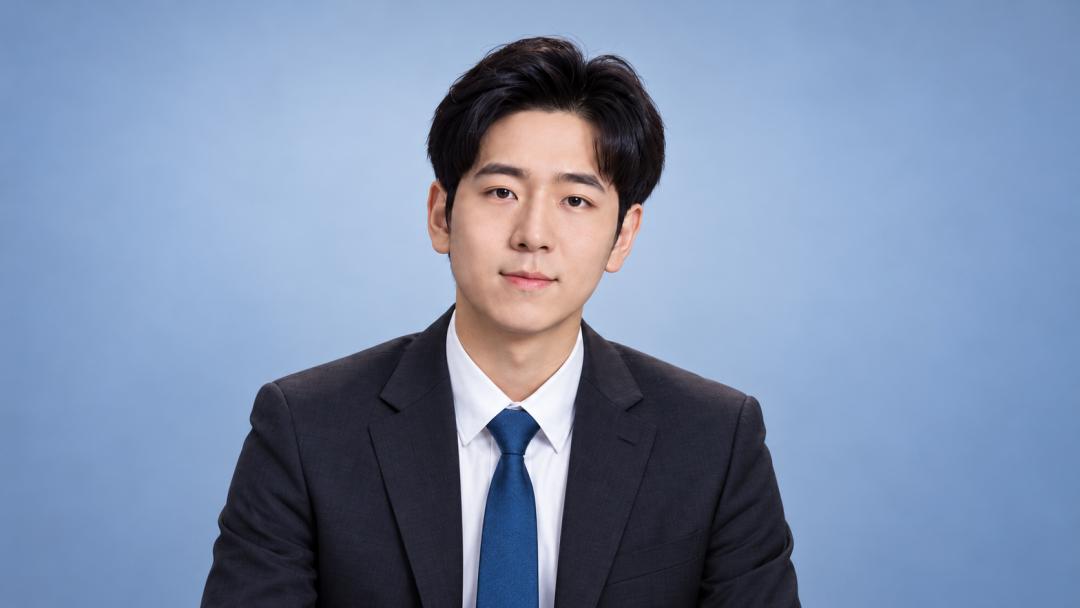
秦深涛2001年出生于山西晋城,2019年考入哈尔滨工业大学机电工程学院。在哈工大期间,他带领团队多次获得机器人竞赛冠军,并成为首个同时荣获哈工大校长奖章和五四青年奖章的大三本科生,秦深涛用"RockFlow(岩浆)"一词形容这段经历。
大学期间,秦深涛作为发起人与负责人创立“天道”团队,旗下“面向未来智慧社区的多机协作系统”项目入驻哈工大大学生创业孵化园。大四那年,秦深涛先后进入李泽湘教授发起的深圳科创学院和陆奇的奇绩创坛进行创业孵化。
当时他已有一个模糊的关于神经接口基座模型的想法,投资人抛出橄榄枝,但秦深涛没有急着下场,“当时没有找到特别好的应用场景作为切入,对人机共融有执念,如果最终指向无关的方向,会有些不甘,对投资人也不负责。”
22岁那年,秦深涛来到清华大学读博,选择从自动驾驶切入补齐AI能力,那段时间里深入产业一线,并逐渐形成自己的判断:模型架构终会收敛,真正拉开差距的,是背后的数据基础设施。
一直到2025年8月,已是博士三年级的秦深涛创立具身智能公司渊澈太初(OriginFlow)并担任创始人兼CEO。
OriginFlow首创NeuroScale技术范式,以非侵入式运动神经接口为核心采集入口,基于全自研软硬件架构,提取皮肤表面神经肌电信号(sEMG),经由基础模型PULSE完成编码,精准重构手部姿态、发力、触觉反馈等原生多模态连续信息,消除数据异步误差,在保证无感、非侵入的前提下,有效补充EgoScale范式在视觉遮挡下失效、力触觉缺失的技术局限,真正打造面向具身智能领域的“影子模式”。
简单来说,过去机器人更多在学习人类动作结果。但人完成一次抓取、拧动或按压,是先有运动意图,经神经传导至肌肉,再由肌肉肌腱驱动手指和手腕实现精细的动作。OriginFlow要捕捉的,正是这条链路中更早、更细微的信号,试图补上机器人在文本和视觉之外,长期缺失的物理交互数据。
这也带来几个变化:非侵入、更无感、更自然、采集效率更高,设备部署更轻,数据具有极强的多样性,也更容易跨人群、跨环境和跨机器人本体复用。目前,OriginFlow已在连续手势识别和力触觉重建上取得进展,可捕捉人类细微发力差异,改善传统机器人动作生硬、力控不足等问题。
回头看,对秦深涛来说,过去多年的每一次训练、转向和停顿,都在把他推向OriginFlow。“命运不会浪费任何一段路,只是当时还看不见终点。”
OriginFlow近期接连完成天使轮、战略轮、Pre-A1轮多轮融资,截至今年5月的最新融资消息,累计融资总额已超5亿元人民币,集结了蓝驰创投、绿洲资本、58战投、普华资本、水木清华种子校友基金、Monolith砺思资本、元禾璞华、元禾原点、国方创投等知名机构。
07 胡钰承:LatentVerse(潜界科技)
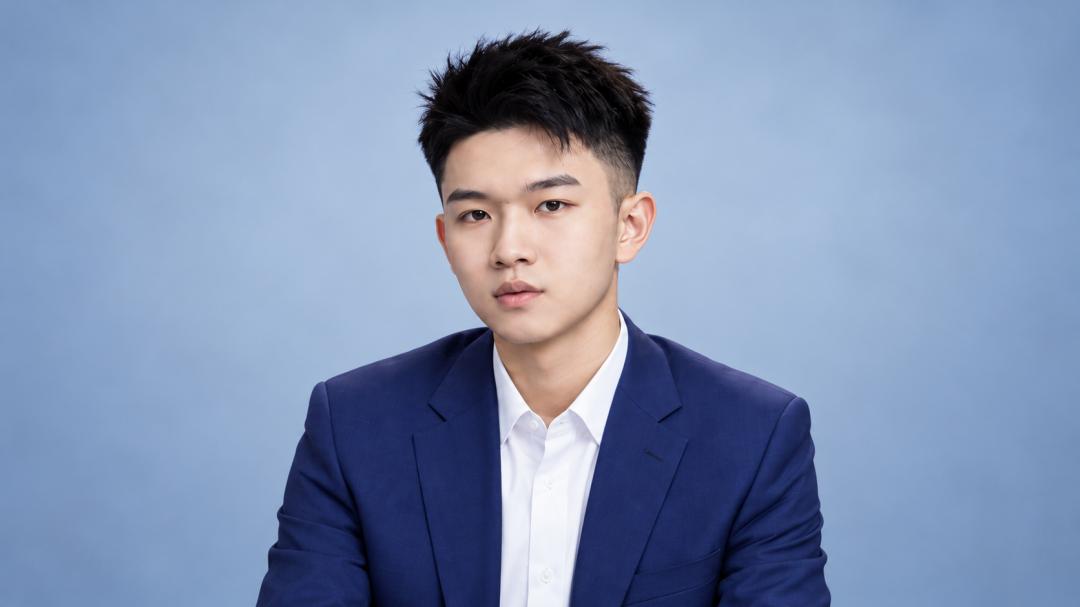
胡钰承是清华大学交叉信息研究院博士,2024年开始围绕具身模型开展研究。他所在的团队与“伯克利归国四子”有较深的师承关系:包括他在内的三位核心成员均为相关学者的学生,其中胡钰承与一位成员师从星动纪元创始人陈建宇,另一位成员师从破壳机器人创始人许华哲。
这种交叉的学术环境使他在创业前就能接触到最前沿的具身智能研究。他的代表性工作是VPP。当行业主流思路仍集中于以视觉语言模型训练VLA时,他尝试将预训练好的视频生成模型引入具身领域,希望寻找更适合具身的预训练方式。相关路线后来引起国际研究者关注,也使他对世界动作模型形成更早的判断。
时间来到了今年5月,胡钰承创办LatentVerse(潜界科技),公司希望构建具身原生基座,把意图理解、世界状态预测、机器人动作生成和触觉反馈放在统一模型框架下训练,使感知、推理、预测和控制共享表征并协同演化。其核心模型UTAM(统一触觉动作模型)被定义为统一触觉动作模型。
当前具身智能领域面临的核心挑战在于“大脑”的构建,潜界科技选择的技术路线则颇具冒险精神。他们正在研发的UTAM采用统一框架,将意图理解、世界状态预测、机器人动作生成与触觉反馈等模块整合在同一个具身原生基座中训练。这种设计使感知、推理、预测和控制能够共享表征并协同演化,旨在解决传统模型中各模块解耦导致的效率问题。
对于现如今较为流行的世界模型商业化落地,胡钰承保持清醒认知。
他认为,当前资本市场对技术突破的容忍度较高,但最终仍需模型具备泛化能力。潜界科技的目标是开发出能够进入家庭场景的通用机器人,初期可能从整理桌面、拆快递等简单任务切入。他特别强调,产品形态不一定是人形机器人,更重要的是与家庭环境自然融合。
今年8月,LatentVerse(潜界科技)完成了数亿元种子轮融资,投资方阵容堪称豪华,包括高瓴创投、清流资本、英诺天使基金,以及智元和星动纪元这两家一线具身智能企业。观察公司今年最新的8月份这一轮融资,推进速度其实非常惊人,从启动到完成不到两个月。高瓴创投在公司成立前就与核心成员接触,融资启动后迅速成为首轮投资人,其负责人正是当年投资Minimax的关键人物。英诺天使同样积极,与团队沟通当天便给出投资意向书。多家一线VC已提前锁定下一轮融资席位。
08 朱禹涵:火星登陆
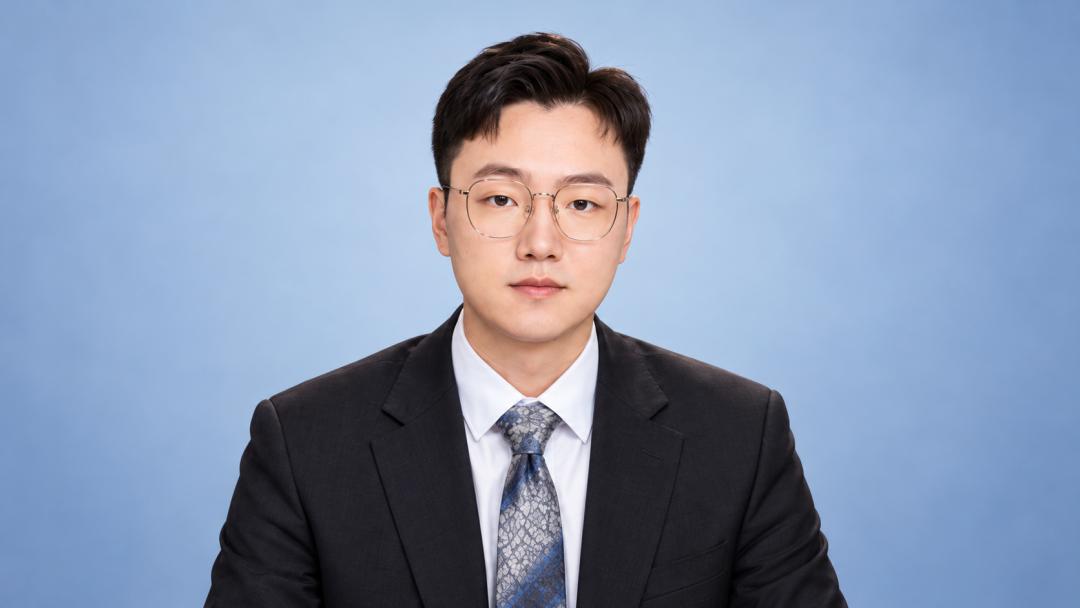
2001年出生的朱禹涵,是武汉大学在读硕士。
自2022年起,他还在武汉大学读本科时,就带队征战国内各级科技创新赛事,接连斩获多项冠、亚军。赛事历练,让他学会自主分析问题、搭建团队、寻找解法的能力。
当宇树科技机器狗在2024年底面世,机器人运动性能的难题得到质的突破。而此时的朱禹涵敏锐地预判到,机器人的环境感知、自主决策、长程任务执行能力等,将成为具身智能行业下一个关键突破口。他兴奋地跟一位好友发微信消息说:I see the future!
2025年3月,他决定暂时放下学业,休学创业。这一决定遭到家人的反对。朱禹涵说,如果始终想着留一条退路,就很难做到真正的全力以赴。很多时候,就是要有一点背水一战的勇气。一个月后,武汉齐智火星登陆科技有限公司成立,最初的团队只有五人,且以00后为主。
一开始,团队选择的并不是当时最热门的大参数基础模型路线,而是空间智能和“类脑”智能架构。朱禹涵认为,模型可以提供能力,但能力不等于一个完整的大脑。机器人能够完成单个抓取、开门或移动动作,并不意味着它知道自己在哪、正在做什么、已经完成什么,也不知道接下来该调用哪项技能。他的目标是补上从单项技能到长程任务组织之间的这一层。
火星登陆的“类脑”并不是模仿人脑神经元结构,而是在基础模型之外建立智能组织系统。它希望让机器人具备感知、记忆、任务组织、技能执行和反馈纠错能力,使任务不再是彼此孤立的动作。公司还探索端侧轻量化推理,让更多智能能力直接在设备端运行,并通过类似“海马体”的模块承担记忆等功能。成立初期,团队用真实环境中的光线、遮挡、地形和网络变化反复测试,也经历过路线需要重做的阶段。这种从真实世界试错中找问题的方式,与朱禹涵“数据不只在数量,而在持续交互质量”的判断一致。
公司近期连续完成两轮数千万元融资,由力合创投、光谷金控、瑞江投资、武汉高科和奇绩创坛等参与,并获得光谷国资平台支持。2025年公司实现数百万元营收,预计今年营收增长5倍,迈入千万级别。
09 闵宇恒:零次方
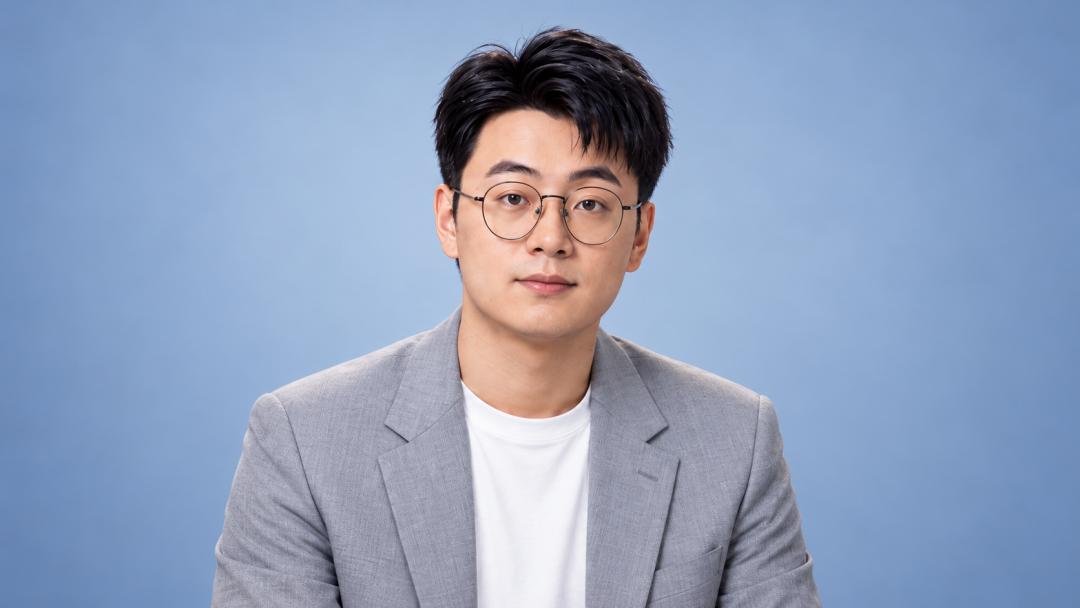
2020年,闵宇恒进入重庆大学的明月科创实验班。这是一个由孵化出大疆、云鲸等硬核科技企业的香港科技大学教授李泽湘推动的新工科试点项目,它打破传统高校按学科分段的授课模式,重在引导学生不断地项目攻关,养成产品思维与商业化逻辑。在这里,闵宇恒选择了机器人工程方向,迈出了创业的第一步。
大一下学期,闵宇恒第一次创业,选择了商业清洁机器人赛道。创业失败后,第二次转向制冰机项目,尽管该项目拿到了A轮融资,但因为有更想做的事情,闵宇恒选择了中途退出。直到2023年前后的大语言模型引爆热潮,而先前的两段创业实践让处于本科保研阶段的闵宇恒开始系统性研判未来科技发展的长期机遇,他笃定:具身智能是有望超越互联网规模的历史性产业浪潮,等到数字AI成熟后,具身智能浪潮就快要来了。
2024年4月,他进入清华大学AI&Robot实验室,不到一个月,他就说服了8位师兄师姐一起创业,零次方的核心团队就此组建。2024年10月,团队发布了首款人形机器人产品。2025年1月,零次方机器人公司注册成立,专注打造具身智能机器人产品。
零次方一开始没有把重点放在人形机器人的外观或通用大脑叙事上,而是选择从抓取这一最基础的物理技能入手。他的逻辑是,语言模型有编程这样反馈迅速、可以迅速商业化的方向,具身智能同样需要一种贯穿始终的元能力,而抓取正是机器人完成操作任务的起点。抓取泛化率每提高一点,都可能释放工业、商业和家庭中的大量应用。因此,零次方希望把抓取能力做成可以复用的接口,让不同机器人搭载后同步升级,而不是为每一种机型重复训练。
零次方之所以先进入商业场景,是出于对数据和商业闭环的综合考虑。闵宇恒认为,家庭每年新增物品种类有限,如果直接从家庭采集,成本高、周期长;而全球每年新增商标数量极多,零售上游场景中的商品更加丰富。团队通过泛化程度、任务泛化和对象泛化等指标评估不同路径,最终选择胶囊超市这一SKU数量相对可控、需求清晰、任务可重复的零售整理场景。机器人在真实营业的无人零售终端中接单、抓取和配送,既产生商业价值,也持续获得复杂商品数据。
零次方目前已顺利完成了6轮亿元级融资,将融资阶段推进至A轮,并实现单月百台稳定量产,成为少数较早跨过量产门槛的具身智能创业公司之一。在2026世界人工智能大会上,公司发起真实世界泛化抓取挑战赛,在开放环境中完成8600余次抓取,涵盖小尺寸零件、柔性包装、透明瓶罐和异形工具等对象,综合抓取成功率达到99%。
闵宇恒曾在一次采访中谈及给年轻创业者的建议,他坦诚地说,“只有疯狂到觉得自己能改变世界的人,才可能最终改变世界。中国已经到这个时候了,需要更多的年轻人不断追求站在更高处。”同时他还认为,“我们这个行业研究机器人的终极目标都是为了服务人类,让人类更幸福。”对闵宇恒来说,机器人或许不只是商业赛道,更是一种文明发展的可能性,“未来,当机器人的生产总值大于全球人类的物质需求,人类不再追求物质的时候,人类是否可以进入下一个阶段的文明?”
10 杨丰瑜:优理奇
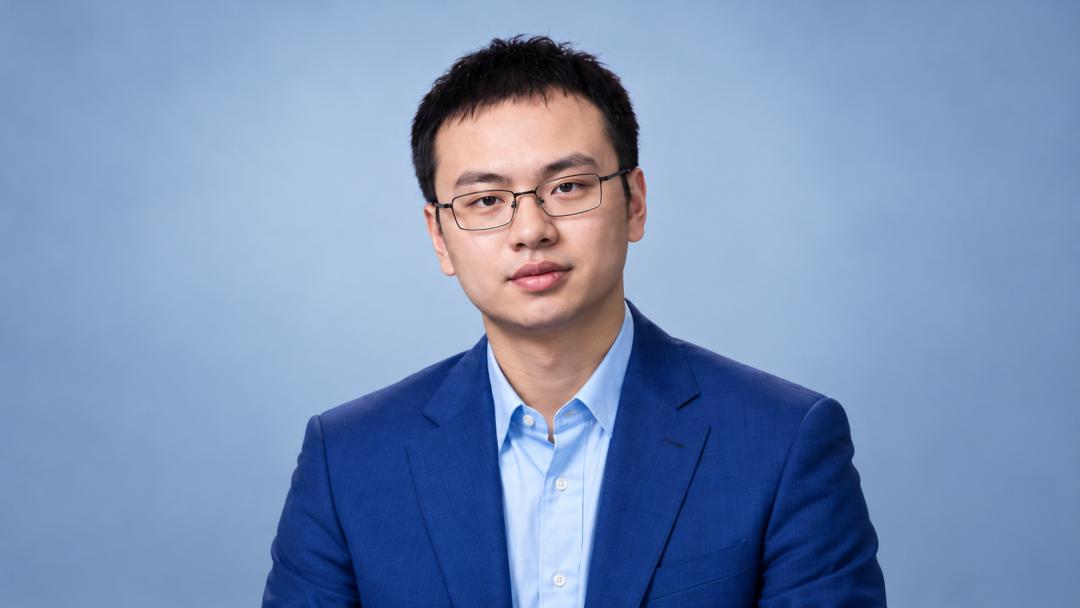
杨丰瑜出生于2000年,本科毕业于密歇根大学计算机专业,后在耶鲁大学攻读计算机博士学位。在求学期间,他发表了全球最大的视触觉数据集“Touch and Go”,并提出了世界首个融合触觉的预训练多模态大模型“UniTouch”。这一模型在机器人材料识别、非刚性物体抓取等精细操作方面,极大提升了人形机器人的任务执行效率。
谈及为何在博士期间选择回国创业,杨丰瑜曾向媒体表示:“全球AI看中美,中国的终端应用市场庞大,供应链完整成熟,无论是从环境、市场、人才还是产业链完整度,都满足了具身智能初创企业的成长需求。”
2024年,他暂停博士学业回国创办优理奇。尽管创始人年轻,优理奇的团队配置却呈现出超乎寻常的“老练”。
杨丰瑜将团队构成概括为“学术+产业深度结合”。在学术端,首席科学家王贺升是国际顶尖的机器人专家,任职上海交通大学自动化系教授、博士生导师,并担任机器人顶会IROS 2025的全球总主席,团队具备全球一流的算法原创能力。在产业端,核心成员来自华为、比亚迪、大疆、科沃斯、博世等科技与制造巨头。优理奇内部将其招人标准总结为“穿越周期、打过大仗”——这些行业老兵在机器人整机结构、电机、谐波减速器等核心零部件领域深耕多年,具备量产操盘经验。
优理奇选择从酒店清洁切入,是因为杨丰瑜把这一场景视为“类C端”技能训练场。清洁、整理、收垃圾等动作看似简单,却可以被拆解为一系列可学习的原子动作,而且机器人在酒店中还可以与行李车、电梯、门和固定流程持续交互。
掌握这些能力后,技术可以迁移到家庭、养老院、餐厅、快餐店和咖啡厅等环境。公司把场景中所需动作拆解为关键点和运动轨迹,并采用模仿学习。其产品Wanda已有二代量产机型,三代实验机则采用全向四驱底盘,更加重视移动速度、负载和高度控制。优理奇已进入小规模交付阶段,并与多家酒店集团、物业公司和养老社区签订订单。优理奇Wanda 2.0已在安保、酒店、零售餐饮等场景实现常态化运营,新一代轮式双臂人形机器人Panther亦已发布并启动全球交付。
杨丰瑜对技术路线有明确取舍。他判断,端到端VLA需要海量机器人数据支撑,而现阶段数据尚不充分,因此公司短期不采用VLA,长期仍然看好这一方向。这种判断反映了他对技术与商业节奏之间的权衡,先让机器人在可控、可回传数据的场景中稳定工作,再考虑更统一的模型架构。
截至目前,优理奇已完成五轮融资,累计金额接近10亿元,月交付量突破100台。常见商品识别准确率已提升至95%以上,单件抓取成功率达到90%至95%。优理奇正在构建多地协同的产业布局,除了苏州总部,公司在四川绵阳的投资项目已落地,总投资5亿元,规划建设具身智能机器人制造总部基地,一期达产后可实现年产1000台智能机器人整机。
从以上十位00后机器人创业者来看,具身智能赛道上存在着明显的“三高一低”态势,也就是高学历、高融资、高人才密度以及低年龄。
而这十位00后创业者并没有给出同一种答案。黄一和郏筱佑从双足机器人与灵巧手的本体产品切入,陈博远、胡钰承和陈天行更偏向世界模型、统一动作模型与可信智能架构,秦深涛和朱禹涵分别选择神经肌电数据、空间智能和类脑系统,薛轲翰、闵宇恒、杨丰瑜则从家庭清洁、零售抓取和酒店服务等更为实际的场景入手。
具身智能仍处于快速变化期,IPO上市和撤市在同一个市场并存。PPT演示或许能够获得市场青睐,千万级融资或许能够证明技术的雄厚资本,却无法替代机器人长期可靠的运行和落地。十位00后的实践说明,这个行业的竞争不会只在模型参数或机器人外形上展开,还会发生在数据质量、场景选择、系统可靠性和商业闭环之中。
 简体中文
 English